
Trong một cánh tay robot, lệnh điều khiển không phải lúc nào cũng lập tức tạo ra chuyển động tương ứng. Ở một khoảng tín hiệu nhất định, cơ cấu truyền động có thể gần như không phản ứng. Khoảng này được gọi là “vùng chết”. Nó có thể xuất hiện do đặc tính của bộ truyền động và làm tăng sai số khi robot phải liên tục đổi hướng hoặc bám theo một quỹ đạo chính xác.
TS. Vũ Thị Yến, Trường Điện - Điện tử, Đại học Công nghiệp Hà Nội cùng nhóm nghiên cứu chọn chính khoảng không phản hồi ấy làm đối tượng nghiên cứu. Thay vì giả định cơ cấu truyền động luôn đáp ứng lý tưởng, nhóm xây dựng bộ điều khiển cho robot công nghiệp hai bậc tự do trong điều kiện có vùng chết, nhiễu bên ngoài và những thành phần động lực học chưa biết đầy đủ.
Nhiệm vụ khoa học và công nghệ do TS. Vũ Thị Yến chủ trì được nghiệm thu cuối tháng 8/2026. Một phần kết quả đã được công bố trên tạp chí quốc tế Journal of Robotics and Control trong năm nay, với TS. Vũ Thị Yến đứng tên tác giả đầu.
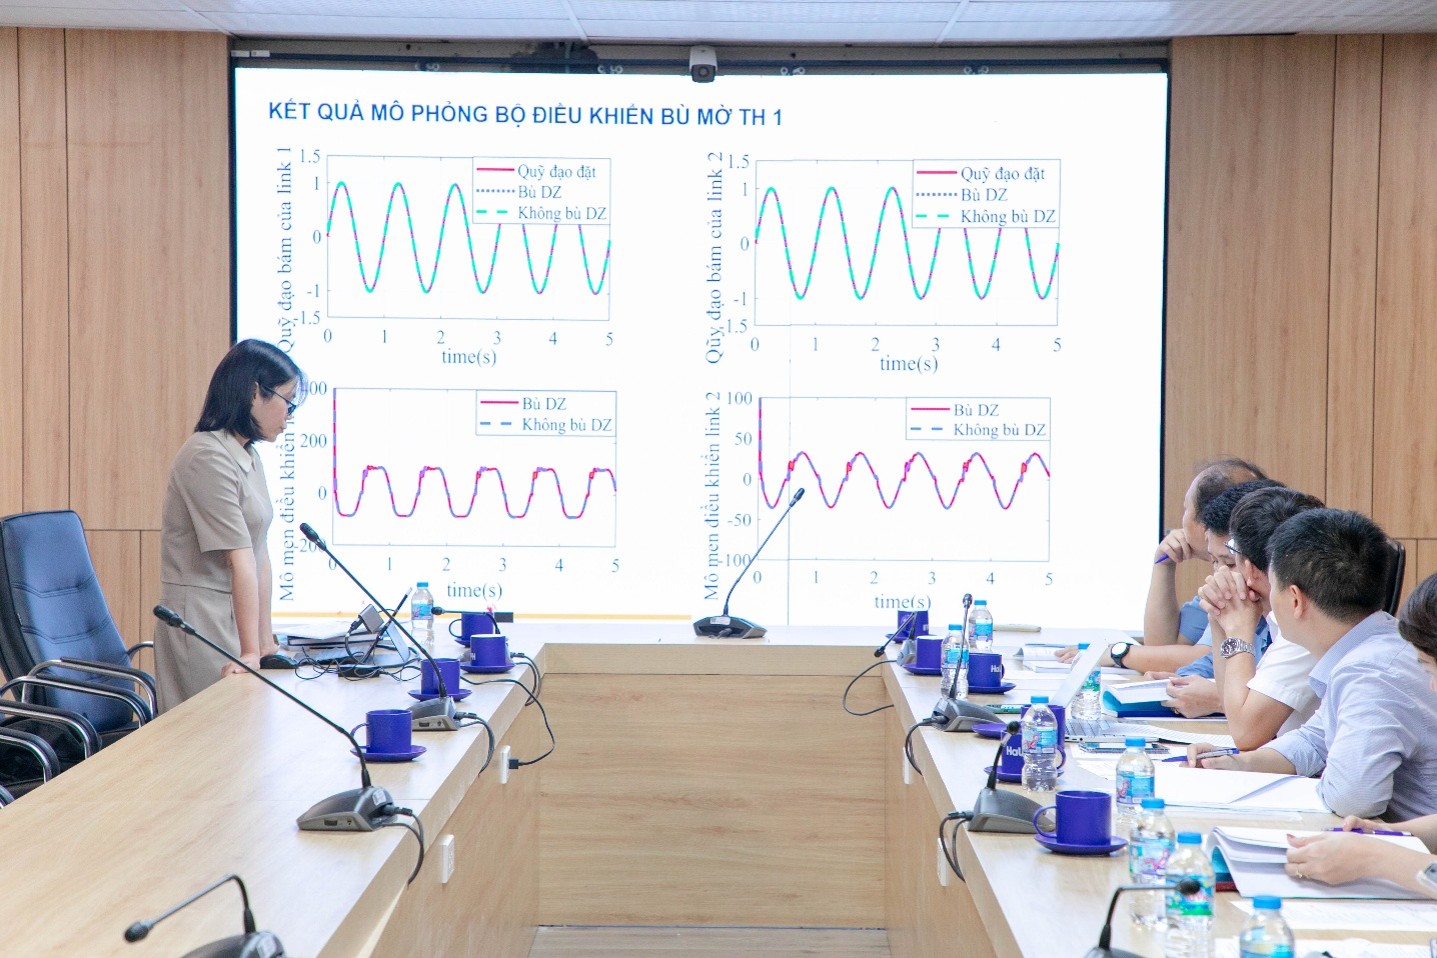 |
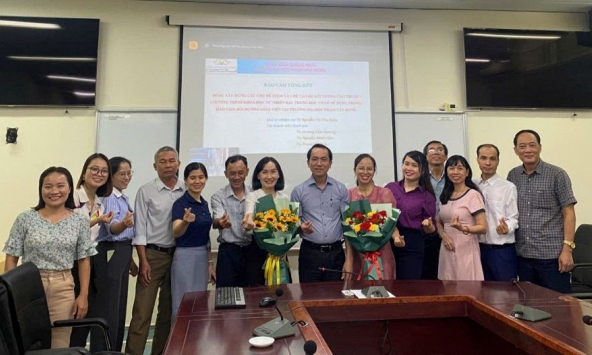
| TS. Vũ Thị Yến, chủ nhiệm nhiệm vụ, báo cáo kết quả nghiên cứu bộ điều khiển bù vùng chết cho robot công nghiệp tại phiên nghiệm thu tháng 8/2026. Ảnh: Đại học Công nghiệp Hà Nội. |
Không coi sai lệch của cơ cấu truyền động là một hằng số
Với một robot bám quỹ đạo, bộ điều khiển liên tục so sánh vị trí cần đạt với vị trí thực tế rồi đưa ra tín hiệu hiệu chỉnh. Bài toán trở nên khó hơn khi quan hệ giữa tín hiệu điều khiển và chuyển động thực không hoàn toàn tuyến tính. Trong vùng chết, tăng hoặc giảm tín hiệu một lượng nhỏ chưa chắc đã khiến cơ cấu phản ứng theo tỷ lệ tương ứng.
Nếu đặc tính này được biết chính xác và không thay đổi, bộ điều khiển có thể dùng một mô hình cố định để bù lại. Nhưng nhóm TS. Vũ Thị Yến đặt bài toán trong điều kiện khó hơn, khi các tham số của vùng chết, động lực học robot và nhiễu tác động không phải lúc nào cũng biết trước đầy đủ.
Giải pháp được nhóm nghiên cứu là kết hợp điều khiển trượt thích nghi với mạng nơ-ron hàm cơ sở xuyên tâm, thường được gọi là RBF. Trong thiết kế được công bố năm 2026, hai mạng RBF đảm nhiệm những công việc khác nhau. Một mạng ước lượng các thành phần phi tuyến và bất định của hệ thống, mạng còn lại được đặt vào nhánh truyền thẳng để ước lượng và bù ảnh hưởng của vùng chết.
Điểm quan trọng nằm ở chữ “thích nghi”. Các tham số không được đóng cứng từ đầu mà được cập nhật trong quá trình điều khiển dựa trên trạng thái của hệ thống. Nhóm sử dụng lý thuyết ổn định Lyapunov để xây dựng các luật cập nhật và kiểm tra tính ổn định của bộ điều khiển. Một thành phần điều khiển bền vững cũng được bổ sung để xử lý phần sai số ước lượng và nhiễu mà mạng nơ-ron chưa bù hết.
Cách tiếp cận này không có nghĩa mạng nơ-ron tự học mọi hành vi của robot từ dữ liệu như những mô hình trí tuệ nhân tạo tạo sinh quen thuộc. Ở đây, mạng nơ-ron là một thành phần trong hệ điều khiển, được dùng để xấp xỉ những quan hệ phi tuyến chưa biết và điều chỉnh theo thời gian thực trong một cấu trúc toán học đã được thiết kế trước.
 |
| Hội đồng nghiệm thu trao đổi với nhóm thực hiện nhiệm vụ về kết quả thiết kế và mô phỏng bộ điều khiển cho robot công nghiệp. Ảnh: Đại học Công nghiệp Hà Nội. |
Kết quả 90% nằm trong môi trường mô phỏng
Trong bài báo quốc tế, nhóm thử bộ điều khiển trên mô hình robot có các bất định về tham số, nhiễu và vùng chết. Kết quả mô phỏng cho thấy sai số bám ở trạng thái ổn định có thể giảm tới 90% so với các phương án đối chứng được sử dụng trong nghiên cứu. Nhóm cũng ghi nhận hiện tượng dao động và vọt lố do vùng chết giảm khi cơ chế bù được đưa vào hệ thống.
Con số 90% cần được đặt đúng phạm vi. Đây là kết quả trong các kịch bản mô phỏng của nghiên cứu, không phải tỷ lệ cải thiện đã được đo trên một dây chuyền robot tại nhà máy. Nó cho phép so sánh các thuật toán trong những điều kiện được kiểm soát, nhưng chưa phản ánh đầy đủ những yếu tố của thiết bị thật như độ rơ cơ khí, ma sát thay đổi, trễ cảm biến, sai số hiệu chuẩn hay giới hạn của phần cứng điều khiển.
Phiên nghiệm thu nhiệm vụ tháng 8 cũng giữ ranh giới này khá rõ. Hội đồng ghi nhận nhóm đã hoàn thành phần xây dựng mô hình, thiết kế bộ điều khiển và mô phỏng, đồng thời đề nghị bước tiếp theo phải phát triển mô hình thực nghiệm, triển khai thuật toán trên robot thật và mở rộng sang robot có nhiều bậc tự do hơn.
Điều đó cũng cho thấy giai đoạn hiện tại của công trình. Nhóm đã có một phương pháp điều khiển và các kết quả kiểm chứng số, nhưng chưa có cơ sở để nói thuật toán đã trở thành một bộ điều khiển robot thương mại hay đã được ứng dụng tại nhà máy.
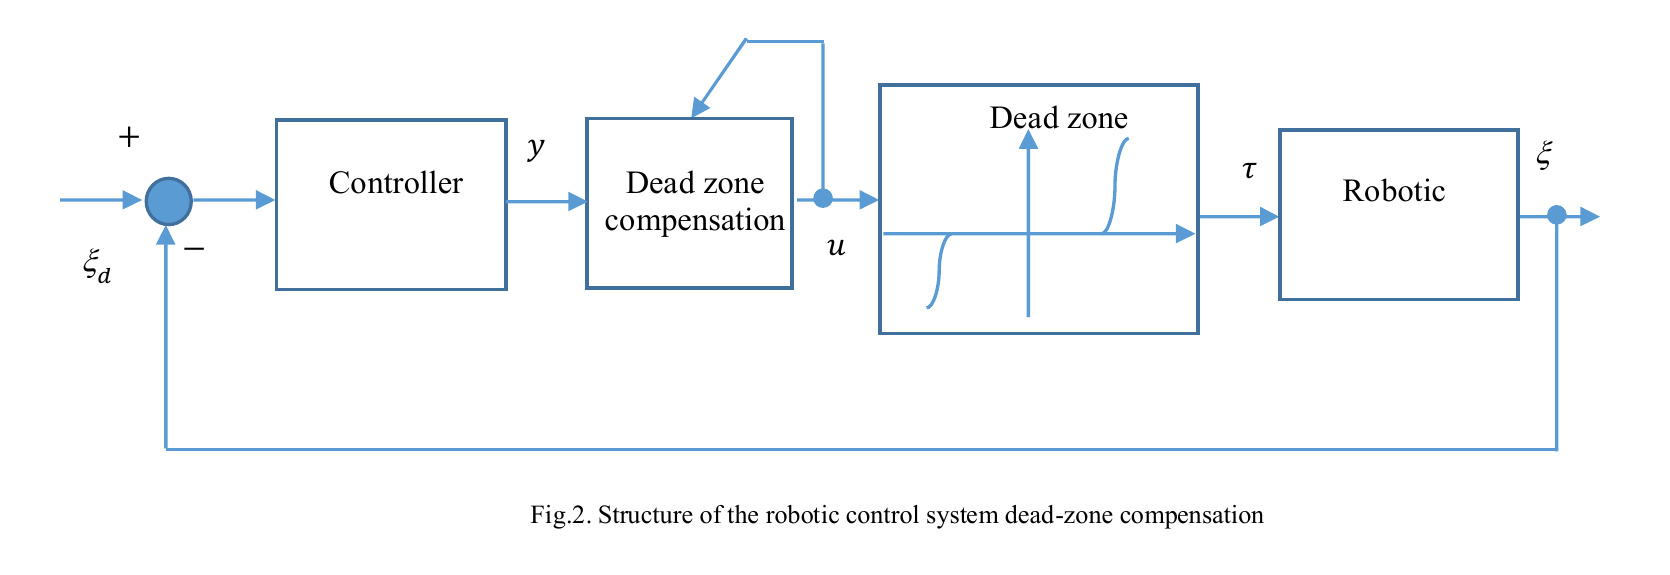 |
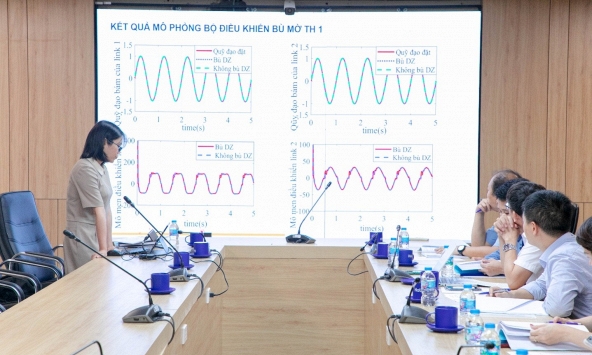
| Kết quả mô phỏng dùng để đánh giá khả năng bám quỹ đạo của bộ điều khiển khi hệ thống có vùng chết và các yếu tố bất định. Kết quả này chưa phải phép thử trên robot thực. Nguồn: Nhóm nghiên cứu. |
Từ robot hai bậc tự do đến hệ thống thực còn một bước lớn
Robot hai bậc tự do là mô hình đủ để nhóm nghiên cứu quan sát rõ tác động của vùng chết và kiểm tra cách bộ điều khiển phản ứng. Khi số khớp tăng, các chuyển động liên kết với nhau phức tạp hơn, số biến cần ước lượng tăng và yêu cầu tính toán theo thời gian thực cũng cao hơn. Vì vậy, việc mở rộng một thuật toán từ mô hình hai bậc tự do sang robot công nghiệp nhiều trục không chỉ là thêm số lượng khớp vào cùng một công thức.
Một câu hỏi khác là khả năng chạy thuật toán trên phần cứng điều khiển thực. Trong mô phỏng, các phép tính có thể được thực hiện theo mô hình đã định. Trên robot, bộ điều khiển phải nhận dữ liệu cảm biến, tính toán và phát lệnh trong một khoảng thời gian đủ ngắn để chuyển động không bị gián đoạn. Hiệu quả của mạng nơ-ron khi đó còn phụ thuộc vào tài nguyên tính toán và chu kỳ điều khiển mà phần cứng cho phép.
Đó là lý do bước thực nghiệm có ý nghĩa khác với việc tiếp tục cải thiện một chỉ số trên mô phỏng. Nếu được triển khai lên robot thật, nhóm sẽ phải kiểm tra liệu cơ chế ước lượng vùng chết có còn ổn định khi gặp nhiễu đo, thay đổi tải, ma sát và những sai khác giữa mô hình với thiết bị hay không.
Nghiên cứu của TS. Vũ Thị Yến vì thế chưa giải quyết xong bài toán điều khiển robot công nghiệp. Kết quả hiện tại nằm ở một khâu sớm hơn nhưng cụ thể, nhận diện một dạng phi tuyến thường bị đơn giản hóa trong mô hình và thử cách để bộ điều khiển tự ước lượng, bù lại ảnh hưởng của nó. Giá trị tiếp theo của hướng nghiên cứu sẽ phụ thuộc vào việc thuật toán có vượt qua được khoảng cách từ mô phỏng sang robot thật hay không.

Nữ bác sĩ đầu tiên điều khiển robot phẫu thuật sản phụ khoa
5 Robot công nghiệp đang thay đổi ngành sản xuất mãi mãi
Xe tăng 390, robot công nghiệp bất ngờ trở thành ý tưởng thiết kế quần áo
Cùng chuyên mục
Giúp robot bám đúng quỹ đạo khi cơ cấu truyền động có khoảng trễ
Bài toán nitơ trong nước thải thủy sản của NCS. Phan Thị Kim Thủy
Người bệnh thận mạn tự chăm sóc thế nào ngoài bệnh viện?
12 bộ kit STEM được làm ra cho những giờ Khoa học tự nhiên
Tìm hoạt chất từ Jatropha để bảo quản quả na
Công nghệ cao giúp giảm thất thoát nông sản sau thu hoạch