 |
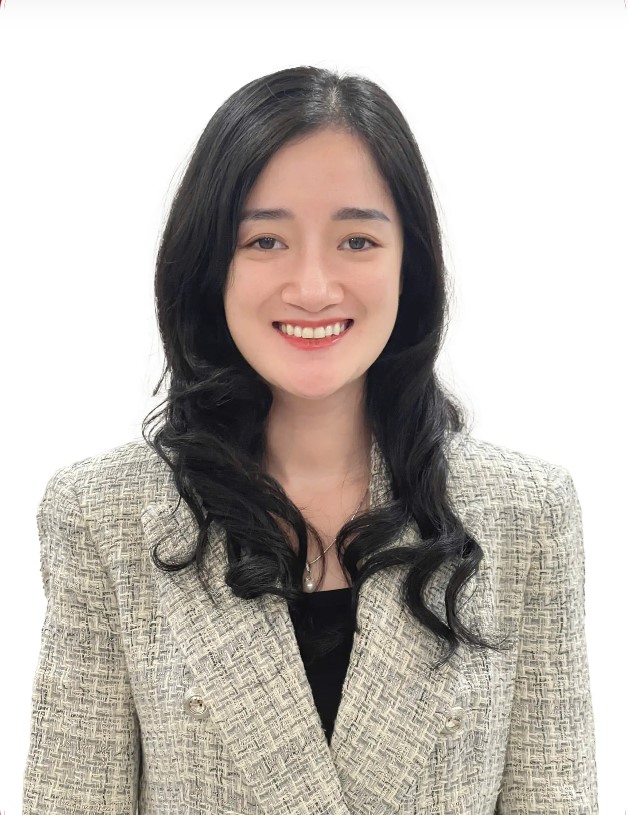
| TS. Nguyễn Thị Vân Anh là giảng viên Khoa Tự động hóa, Trường Điện – Điện tử, Đại học Bách khoa Hà Nội. Ảnh: ĐHBK |
TS. Nguyễn Thị Vân Anh hiện là giảng viên Khoa Tự động hóa, Trường Điện – Điện tử, Đại học Bách khoa Hà Nội. Cô nghiên cứu về điều khiển chuyển động cho robot, điều khiển mờ, tối ưu hóa và thiết kế bộ điều khiển theo phương pháp Takagi–Sugeno.
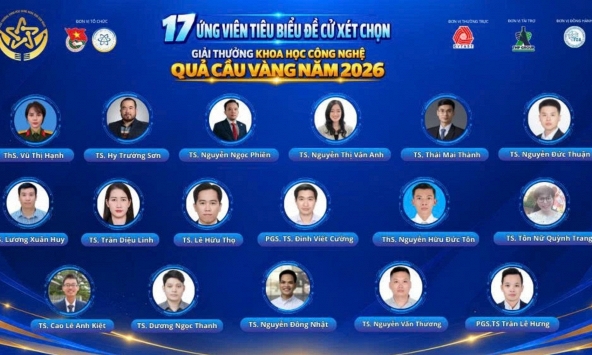
Năm 2026, nữ giảng viên Đại học Bách khoa Hà Nội được lựa chọn vào nhóm 17 ứng viên tiêu biểu của Giải thưởng Khoa học công nghệ Quả cầu vàng.
Trước đó, năm 2015 cô tốt nghiệp chuyên ngành Sản xuất tự động thuộc chương trình kỹ sư chất lượng cao Việt – Pháp (PFIEV) tại Trường Đại học Bách khoa, Đại học Đà Nẵng. Sau đó, cô tiếp tục học tập và nghiên cứu chuyên ngành Tự động hóa tại Đại học Bách khoa Hauts-de-France, Pháp, trước khi nhận bằng tiến sĩ năm 2019.
Nền tảng đào tạo này gắn với hướng nghiên cứu mà TS. Vân Anh theo đuổi, phát triển các phương pháp điều khiển để robot và máy móc có thể thực hiện chuyển động theo yêu cầu, duy trì trạng thái ổn định và hạn chế ảnh hưởng của những yếu tố bất định trong quá trình vận hành.
Trong thực tế, hệ thống tự động có thể chịu tác động của nhiễu, sai số đo lường, độ trễ tín hiệu, thay đổi tải trọng hoặc giới hạn cơ khí. Những yếu tố này khiến việc kiểm soát chuyển động trở nên phức tạp. Với robot, yêu cầu không chỉ là di chuyển đến vị trí mong muốn mà còn phải giữ thăng bằng, đáp ứng các giới hạn an toàn và duy trì độ chính xác.
Một hướng nghiên cứu của TS. Vân Anh là điều khiển các hệ thống thiếu cơ cấu chấp hành, tức số đầu vào điều khiển ít hơn số bậc tự do cần kiểm soát. Đặc điểm này khiến việc duy trì ổn định và điều khiển chuyển động đồng thời trở thành bài toán khó.
Trong đề tài “Thiết kế các bộ điều khiển nâng cao cho hệ thống robot và các hệ thống thiếu cơ cấu chấp hành”, mã số T2023-PC-036, cô giữ vai trò chủ nhiệm. Đề tài được thực hiện từ tháng 10/2023 đến tháng 10/2024 và đã nghiệm thu. Nghiên cứu tập trung thiết kế bộ điều khiển mờ Takagi–Sugeno cho hệ thống con lắc ngược, hướng đến các bài toán điều khiển bám, giữ cân bằng, điều khiển bền vững và loại bỏ nhiễu.
Con lắc ngược là mô hình thường được sử dụng để đánh giá phương pháp điều khiển, bởi hệ thống dễ mất ổn định nếu không được kiểm soát phù hợp. Nghiên cứu trên mô hình này giúp kiểm tra khả năng duy trì cân bằng và đáp ứng chuyển động của các thuật toán điều khiển.
Năm 2024, TS. Vân Anh tiếp tục chủ nhiệm đề tài “Nâng cao chất lượng điều khiển của hệ thống thiếu cơ cấu chấp hành dựa trên mô hình Takagi–Sugeno”, mã số T2024-TĐ-015. Theo danh mục đề tài của Đại học Bách khoa Hà Nội, nhiệm vụ được triển khai từ tháng 12/2024 đến tháng 5/2026. Công trình tiếp nối hướng nghiên cứu về nâng cao chất lượng điều khiển đối với các hệ thống có cấu trúc phức tạp.
Một bài toán khác là điều khiển cầu trục vận chuyển chất lỏng. Khi cầu trục tăng tốc, giảm tốc hoặc đổi hướng, chất lỏng trong thùng chứa có thể dao động, làm tăng độ khó trong việc đưa tải đến đúng vị trí và hạn chế rung lắc. Vì vậy, bộ điều khiển cần tính đến cả chuyển động của cầu trục lẫn trạng thái của tải.
TS. Vân Anh là chủ nhiệm đề tài “Điều khiển nâng cao cho hệ cầu trục vận chuyển chất lỏng có xét đến yếu tố bất định và ràng buộc hệ thống”, mã số 107.01-2025.39, thuộc Quỹ Phát triển khoa học và công nghệ quốc gia (NAFOSTED), được phê duyệt ngày 30/9/2025. Nghiên cứu tập trung vào bài toán điều khiển khi hệ thống có những yếu tố chưa chắc chắn và phải tuân thủ các giới hạn vận hành.
Hướng nghiên cứu này được thể hiện trong bài báo “Fuzzy descriptor observer-based stabilization for nonlinear systems with measurement delays: Application to overhead crane liquid container systems”, đăng trên tạp chí Chaos, Solitons & Fractals năm 2026. TS. Vân Anh cùng các cộng sự nghiên cứu phương pháp ổn định hệ phi tuyến có xét đến độ trễ đo lường, sau đó đánh giá phương pháp qua mô phỏng trên các mô hình, trong đó có cầu trục mang thùng chất lỏng.
Danh mục công trình của TS. Vân Anh ghi nhận các nghiên cứu về điều khiển mờ Takagi–Sugeno, hệ thống phi tuyến, robot tự cân bằng, điều khiển bền vững và tối ưu hóa quỹ đạo.
Tháng 6/2026, cô cùng Bao-Trung Dong công bố bài báo “An Approach for Robust Controller Design Based on a Remodeled Uncertain TS Fuzzy Model with Non-Parallel Distributed Compensation and a Fuzzy Lyapunov Function” trên IEEE Transactions on Fuzzy Systems. Công trình nghiên cứu thiết kế bộ điều khiển bền vững dựa trên mô hình mờ Takagi–Sugeno, có xét đến yếu tố bất định. Theo hồ sơ của Đại học Bách khoa Hà Nội, bài báo thuộc danh mục SCIE, xếp hạng Q1.
Một công trình khác được công bố trực tuyến ngày 11/3/2026 trên IET Cyber-Systems and Robotics, với tên “Unifying Hierarchical Sliding Mode Control and Control Barrier Function for Tilt Angle Constraint of a Ball-Balancing Robot”. TS. Vân Anh là tác giả liên hệ. Bài báo đề xuất kết hợp điều khiển trượt phân cấp với hàm rào điều khiển nhằm giữ góc nghiêng của robot tự cân bằng trên bóng trong giới hạn cho phép, đồng thời đáp ứng yêu cầu về cân bằng và bám vị trí.
Các nghiên cứu về robot tự cân bằng đặt ra yêu cầu kiểm soát đồng thời chuyển động và trạng thái của thiết bị. Nếu robot chỉ bám theo quỹ đạo mà không duy trì được góc nghiêng trong giới hạn an toàn, hệ thống có thể mất cân bằng. Vì vậy, việc kết hợp các phương pháp điều khiển nhằm đáp ứng cả yêu cầu chuyển động lẫn giới hạn vật lý là một nội dung đáng chú ý trong hướng nghiên cứu này.
Danh mục thư mục khoa học DBLP còn ghi nhận các công trình năm 2025 có sự tham gia của TS. Vân Anh về tối ưu quỹ đạo và tham số điều khiển cho thiết bị bay bốn cánh, tránh chướng ngại vật cho robot tự cân bằng, điều khiển con lắc ngược kép và robot song song. Một số công trình được công bố trên IEEE Access.
Dù khác nhau về đối tượng nghiên cứu, các công trình đều tập trung giải quyết những yêu cầu cơ bản của hệ thống tự động: độ chính xác, tính ổn định và khả năng thích ứng trước những thay đổi trong điều kiện vận hành. Đây là cơ sở khoa học có thể phục vụ nghiên cứu và phát triển các hệ thống robot, thiết bị công nghiệp và ứng dụng tự động hóa.
Ngày 12/10/2026, Ban tổ chức Giải thưởng Khoa học công nghệ Quả cầu vàng công bố 17 ứng viên tiêu biểu được lựa chọn từ 71 hồ sơ hợp lệ để tiếp tục xét chọn 10 gương mặt xuất sắc. TS. Nguyễn Thị Vân Anh có tên trong danh sách ở lĩnh vực công nghệ robot và tự động hóa.
Năm 2026, giải thưởng mở rộng từ 5 lên 10 lĩnh vực xét chọn, phù hợp với định hướng phát triển công nghệ chiến lược quốc gia và Nghị quyết số 57-NQ/TW về phát triển khoa học, công nghệ, đổi mới sáng tạo và chuyển đổi số. Theo thông tin công bố, hội đồng dự kiến lựa chọn 10 nhà khoa học trẻ xuất sắc vào cuối tháng 10/2026.
Việc có mặt trong nhóm 17 ứng viên ghi nhận hồ sơ nghiên cứu của TS. Vân Anh ở lĩnh vực robot và tự động hóa. Tại thời điểm công bố danh sách, cô mới được lựa chọn vào vòng xét chọn tiếp theo, chưa phải người đã nhận Giải thưởng Quả cầu vàng năm 2026.
Từ các đề tài nghiên cứu trong nước đến công bố trên tạp chí khoa học quốc tế, TS. Nguyễn Thị Vân Anh tập trung vào bài toán nâng cao độ ổn định và độ chính xác của robot, cầu trục và các hệ thống kỹ thuật. Những nghiên cứu về điều khiển mờ, hệ phi tuyến và các yếu tố bất định góp phần phát triển cơ sở lý thuyết cho các hệ thống tự động có yêu cầu vận hành ngày càng cao.


4 nhà khoa học nữ góp mặt trong danh sách ứng viên Quả cầu vàng 2026
Giải thưởng Quả Cầu Vàng hướng tới thế hệ nhà khoa học trẻ tạo giá trị thực tiễn
Quả cầu vàng 2025: Demi Moore giành giải Nữ diễn viên chính xuất sắc nhất
Nữ tiến sĩ giành Giải thưởng Quả cầu vàng 2023 và cơ duyên đến với các nghiên cứu khoa học về sức khỏe
Nữ tiến sĩ Việt giành giải Quả Cầu Vàng khoa học 2022
Cùng chuyên mục
TS. Nguyễn Thị Vân Anh nghiên cứu điều khiển thông minh cho robot và hệ thống tự động
Bà Mai Kiều Liên ba năm liên tiếp được Fortune vinh danh trong Top 100 phụ nữ quyền lực nhất châu Á
Nữ chuyên gia pháp lý Việt Nam đầu tiên nhậm chức Thẩm phán ITLOS
PGS.TS Hà Thị Thanh Hương được chọn tranh tài Giải thưởng Khoa học ASEAN - Hoa Kỳ 2026
Đưa phụ phẩm nông nghiệp vào vòng tuần hoàn của cộng đồng
Tăng trưởng kinh tế phải trả giá bằng bao nhiêu phát thải?